
वातावरणीय शोध पद्धती
वातावरणातील निरीक्षणाच्या मुख्य पद्धती पुढीलप्रमाणे आहेत: मायक्रोवेव्ह रडार साउंडिंग पद्धत, हवाई किंवा रॉकेट साउंडिंग पद्धत, साउंडिंग बलून, उपग्रह रिमोट सेन्सिंग आणि लिडार (LIDAR). मायक्रोवेव्ह रडार सूक्ष्म कण शोधू शकत नाही, कारण वातावरणात पाठवलेल्या मायक्रोवेव्ह लहरी या मिलीमीटर किंवा सेंटीमीटर लहरी असतात, ज्यांची तरंगलांबी जास्त असते आणि त्या सूक्ष्म कणांशी, विशेषतः विविध रेणूंशी, आंतरक्रिया करू शकत नाहीत.
हवाई आणि रॉकेटद्वारे केल्या जाणाऱ्या निरीक्षण पद्धती अधिक खर्चिक आहेत आणि त्यांचे दीर्घकाळ निरीक्षण करता येत नाही. निरीक्षण फुग्यांचा खर्च कमी असला तरी, त्यांच्यावर वाऱ्याच्या वेगाचा अधिक परिणाम होतो. उपग्रहाद्वारे दूरसंवेदनाच्या साहाय्याने, उपग्रहावरील रडारचा वापर करून मोठ्या प्रमाणावर जागतिक वातावरणाचा शोध घेता येतो, परंतु त्याची अवकाशीय सुस्पष्टता तुलनेने कमी असते. लिडारचा उपयोग वातावरणात लेझर किरण सोडून आणि वातावरणातील रेणू किंवा एरोसोल व लेझर यांच्यातील आंतरक्रियेचा (विकिरण आणि शोषण) वापर करून वातावरणीय मापदंड मिळवण्यासाठी केला जातो.
लेझरची तीव्र दिशात्मकता, लहान तरंगलांबी (मायक्रॉन तरंग) आणि अरुंद पल्स रुंदी, तसेच फोटोडिटेक्टरची (फोटोमल्टिप्लायर ट्यूब, सिंगल फोटॉन डिटेक्टर) उच्च संवेदनशीलता यांमुळे, लिडार वातावरणीय घटकांचे उच्च अचूकतेने आणि उच्च अवकाशीय व कालिक विभेदनासह शोध घेऊ शकते. त्याच्या उच्च अचूकतेमुळे, उच्च अवकाशीय व कालिक विभेदनामुळे आणि सततच्या देखरेखीमुळे, वातावरणातील एरोसोल, ढग, वायू प्रदूषक, वातावरणीय तापमान आणि वाऱ्याचा वेग यांच्या शोधात लिडारचा वेगाने विकास होत आहे.
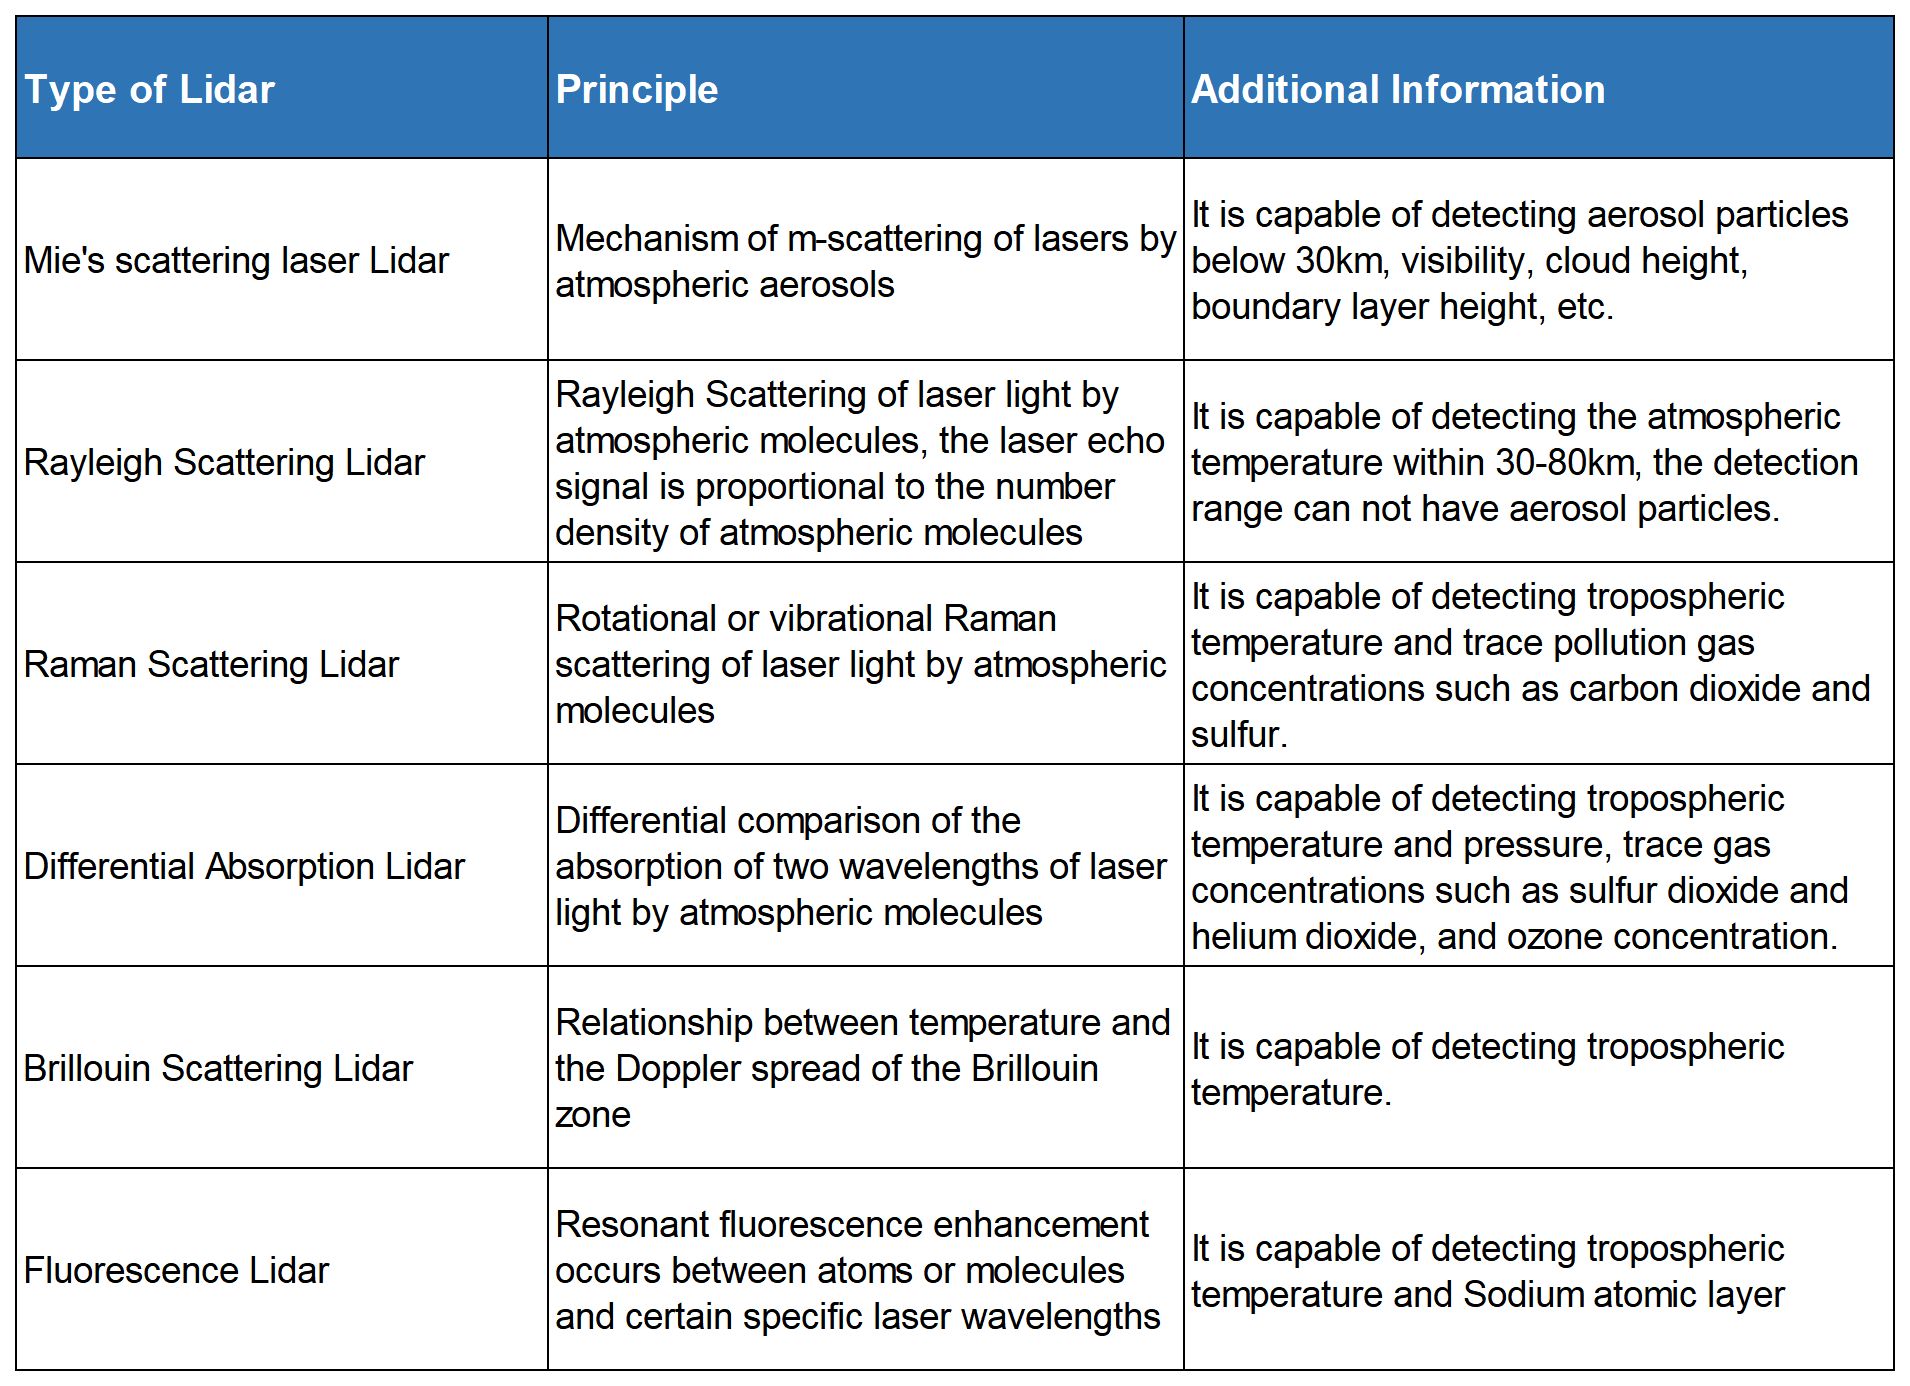
लिडारचे प्रकार खालील तक्त्यात दाखवले आहेत:
वातावरणीय शोध पद्धती
वातावरणातील निरीक्षणाच्या मुख्य पद्धती पुढीलप्रमाणे आहेत: मायक्रोवेव्ह रडार साउंडिंग पद्धत, हवाई किंवा रॉकेट साउंडिंग पद्धत, साउंडिंग बलून, उपग्रह रिमोट सेन्सिंग आणि लिडार (LIDAR). मायक्रोवेव्ह रडार सूक्ष्म कण शोधू शकत नाही, कारण वातावरणात पाठवलेल्या मायक्रोवेव्ह लहरी या मिलीमीटर किंवा सेंटीमीटर लहरी असतात, ज्यांची तरंगलांबी जास्त असते आणि त्या सूक्ष्म कणांशी, विशेषतः विविध रेणूंशी, आंतरक्रिया करू शकत नाहीत.
हवाई आणि रॉकेटद्वारे केल्या जाणाऱ्या निरीक्षण पद्धती अधिक खर्चिक आहेत आणि त्यांचे दीर्घकाळ निरीक्षण करता येत नाही. निरीक्षण फुग्यांचा खर्च कमी असला तरी, त्यांच्यावर वाऱ्याच्या वेगाचा अधिक परिणाम होतो. उपग्रहाद्वारे दूरसंवेदनाच्या साहाय्याने, उपग्रहावरील रडारचा वापर करून मोठ्या प्रमाणावर जागतिक वातावरणाचा शोध घेता येतो, परंतु त्याची अवकाशीय सुस्पष्टता तुलनेने कमी असते. लिडारचा उपयोग वातावरणात लेझर किरण सोडून आणि वातावरणातील रेणू किंवा एरोसोल व लेझर यांच्यातील आंतरक्रियेचा (विकिरण आणि शोषण) वापर करून वातावरणीय मापदंड मिळवण्यासाठी केला जातो.
लेझरची तीव्र दिशात्मकता, लहान तरंगलांबी (मायक्रॉन तरंग) आणि अरुंद पल्स रुंदी, तसेच फोटोडिटेक्टरची (फोटोमल्टिप्लायर ट्यूब, सिंगल फोटॉन डिटेक्टर) उच्च संवेदनशीलता यांमुळे, लिडार वातावरणीय घटकांचे उच्च अचूकतेने आणि उच्च अवकाशीय व कालिक विभेदनासह शोध घेऊ शकते. त्याच्या उच्च अचूकतेमुळे, उच्च अवकाशीय व कालिक विभेदनामुळे आणि सततच्या देखरेखीमुळे, वातावरणातील एरोसोल, ढग, वायू प्रदूषक, वातावरणीय तापमान आणि वाऱ्याचा वेग यांच्या शोधात लिडारचा वेगाने विकास होत आहे.
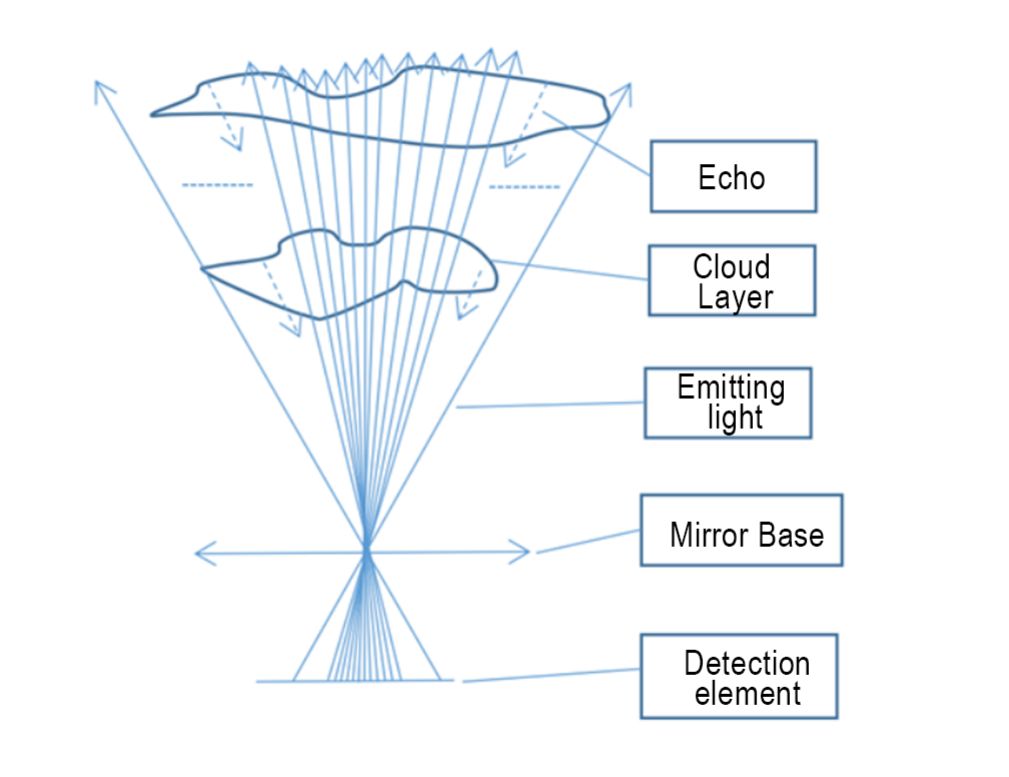
मेघ मापन रडारच्या तत्त्वाचा योजनाबद्ध आकृती
ढगांचा थर: हवेत तरंगणारा ढगांचा थर; उत्सर्जित प्रकाश: विशिष्ट तरंगलांबीचा समांतर किरणपुंज; प्रतिध्वनी: उत्सर्जन ढगांच्या थरातून गेल्यानंतर निर्माण होणारा मागे विखुरलेला संकेत; आरशाचा तळ: दुर्बिण प्रणालीचा समतुल्य पृष्ठभाग; शोधक घटक: क्षीण प्रतिध्वनी संकेत ग्रहण करण्यासाठी वापरले जाणारे प्रकाशविद्युत उपकरण.
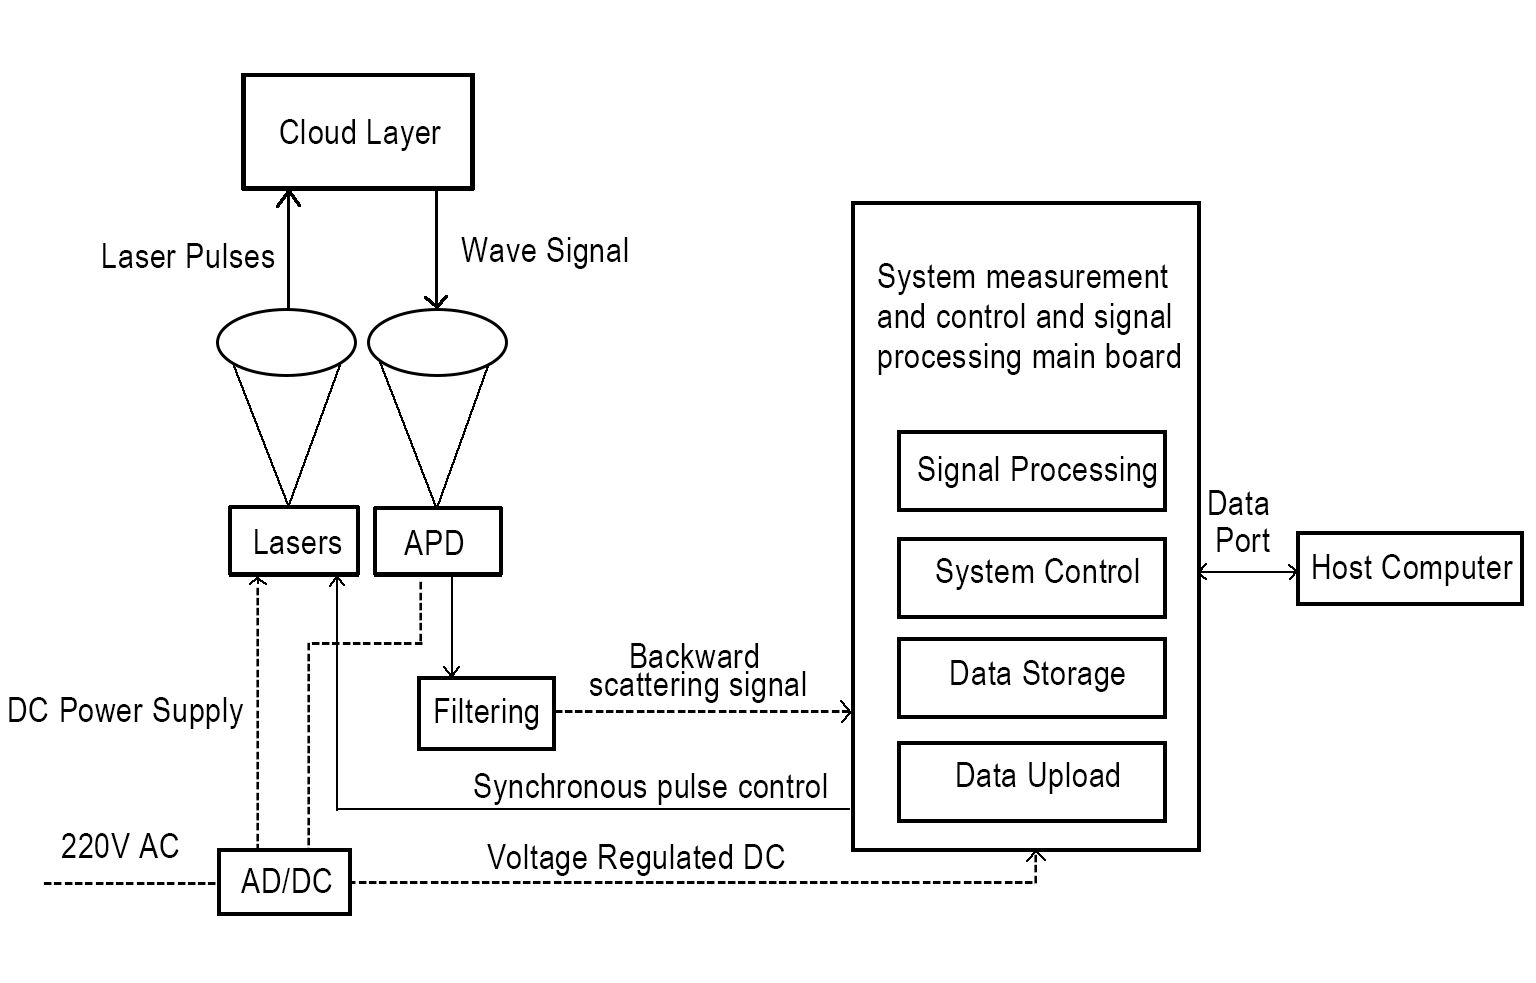
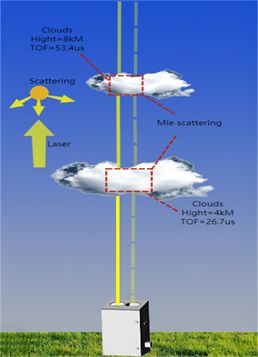
ढग मापन रडार प्रणालीची कार्यप्रणाली
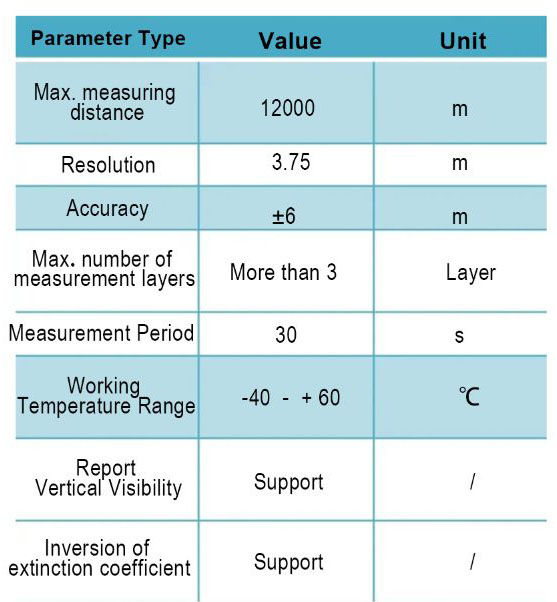
लुमिस्पॉट टेकचे क्लाउड मेजरमेंट लिडारचे मुख्य तांत्रिक मापदंड
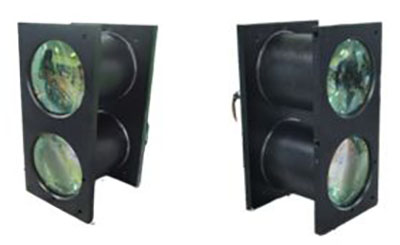
उत्पादनाची प्रतिमा
अर्ज
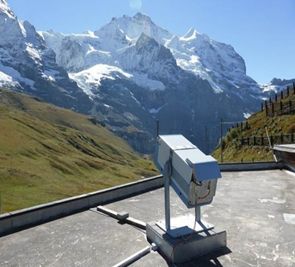
उत्पादनांच्या कार्य स्थितीचा आकृती
पोस्ट करण्याची वेळ: ०९-मे-२०२३


